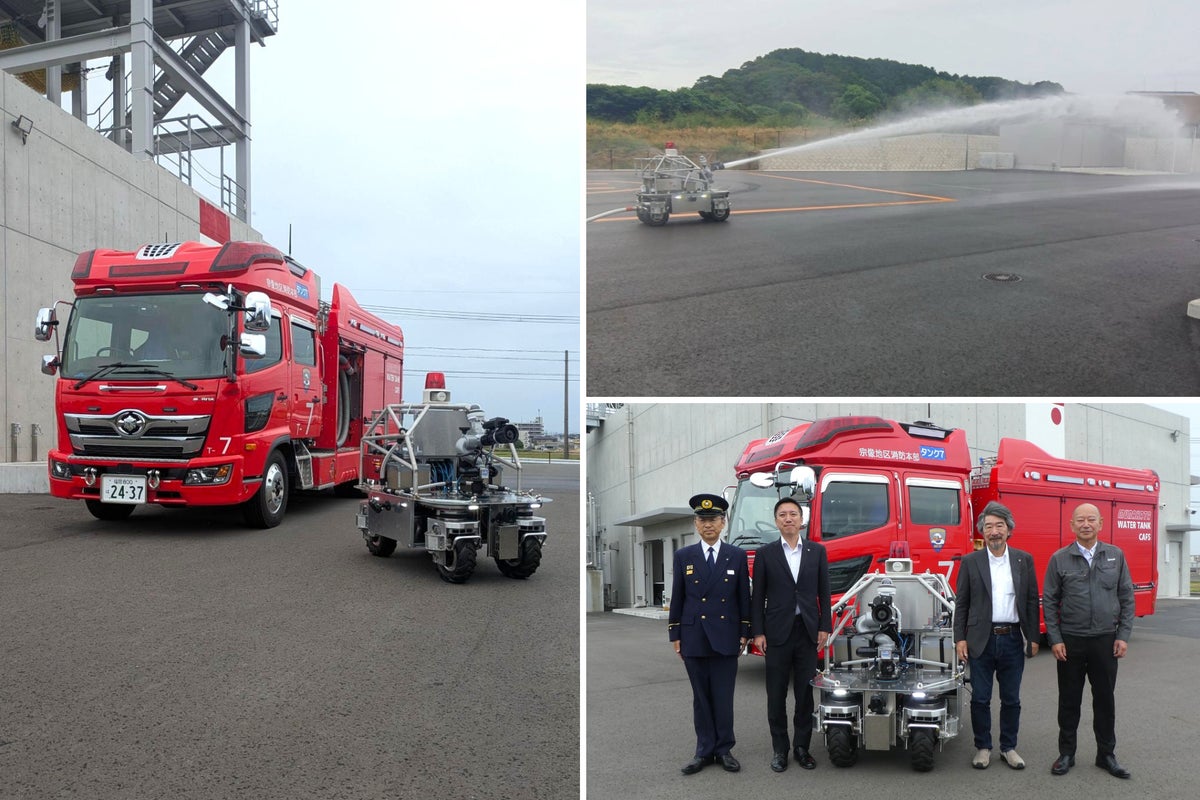
株式会社テムザック(本店:京都府京都市、代表取締役社長:川久保 勇次)は、消防隊員の進入が難しい区域での消火活動を支援する消防ロボット「小型無人走行放水ロボット」(Prototype)を開発しました。開発には、宗像地区消防本部と、天野久徳教授が協力しています。天野教授は元総務省消防庁消防大学校消防研究センター特別上席研究官で、現在は徳島文理大学ロボット創造工学科長を務めています。
このロボットは、総務省消防庁の研究開発公募「消防防災科学技術研究推進制度」に採択されたプロジェクトの一環として開発されています。小型の機体で狭い道路にも進入でき、遠隔操作で走行と放水を行います。ホースを接続したまま走行できるため、消防隊員の安全確保と消火活動の省力化につなげることを目指しています。
能登半島地震の大規模火災が開発のきっかけ
開発の背景には、令和6年能登半島地震に伴う輪島市の大規模火災があります。この火災では、津波警報が出ているなか、浸水想定区域内でどう消防活動を行うかが課題となりました。そこで総務省消防庁は、消防防災科学技術研究推進制度の令和7年度研究課題を公募し、テムザックが提案した無人走行放水ロボットの開発が採択されました。テムザックは、地震や津波が起きたときの大規模な火災現場など、消防隊員が入りにくい区域で隊員の安全を守りながら消火活動を続けるうえで、無人走行放水ロボットの有効性は高いと考えています。
宗像地区消防本部との協調開発には、地域の事情もあります。宗像市と福津市の沿岸エリアの住宅街は道幅が狭く、大型の消防車両が入りにくい場所や、沿岸に近い市街地を抱えているためです。
テムザックが災害救助ロボットの開発を始めたのは、1995年の阪神淡路大震災がきっかけでした。被災地で救助にあたった北九州市消防局から、「二次災害の危険がある場所では人命救助に限界がある。人に代わって危険区域で作業できるロボットが必要だ」という要望を受け、レスキューロボット「援竜シリーズ」が生まれました。それ以降、同社は地震・津波・火災・爆発など、人が立ち入れない現場を想定した研究開発を続けています。
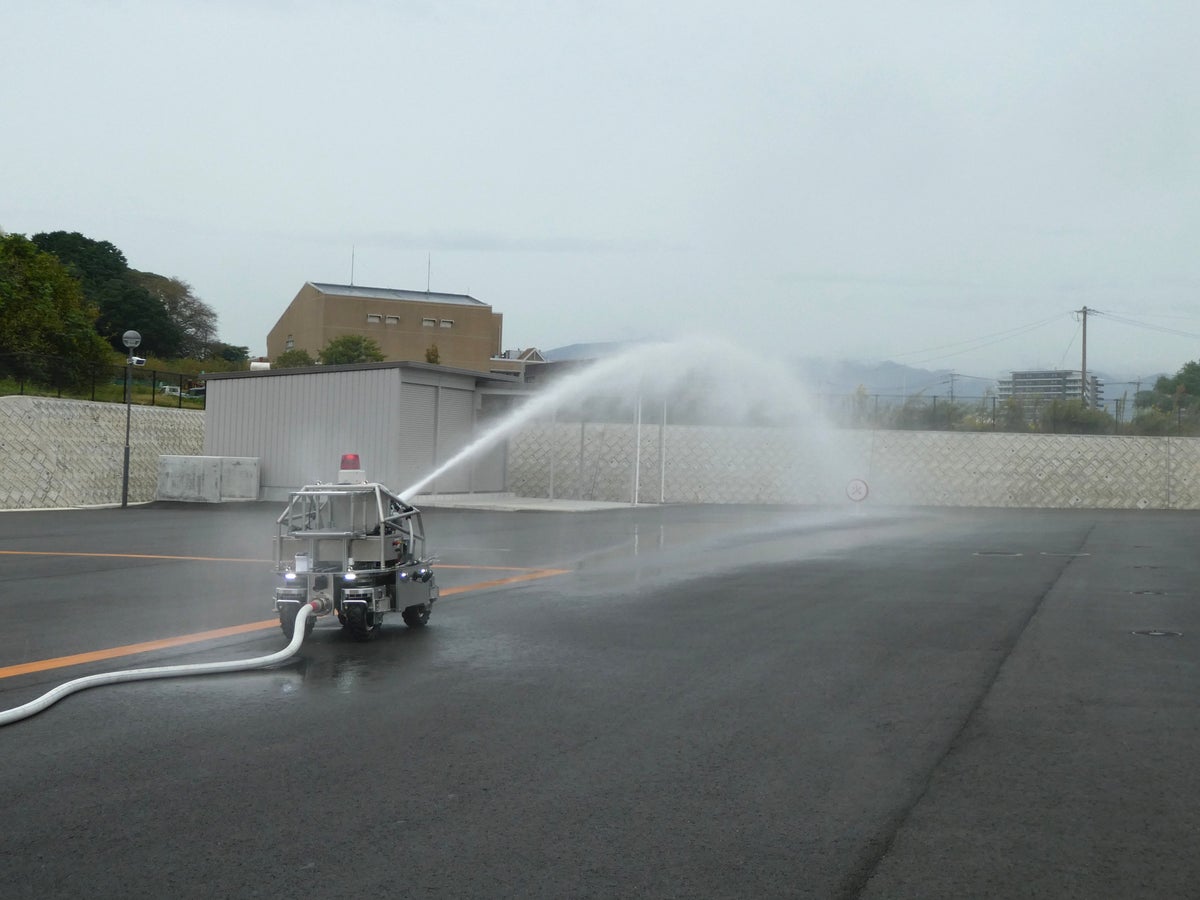
ホースをつないだまま走り、放水を続ける機体
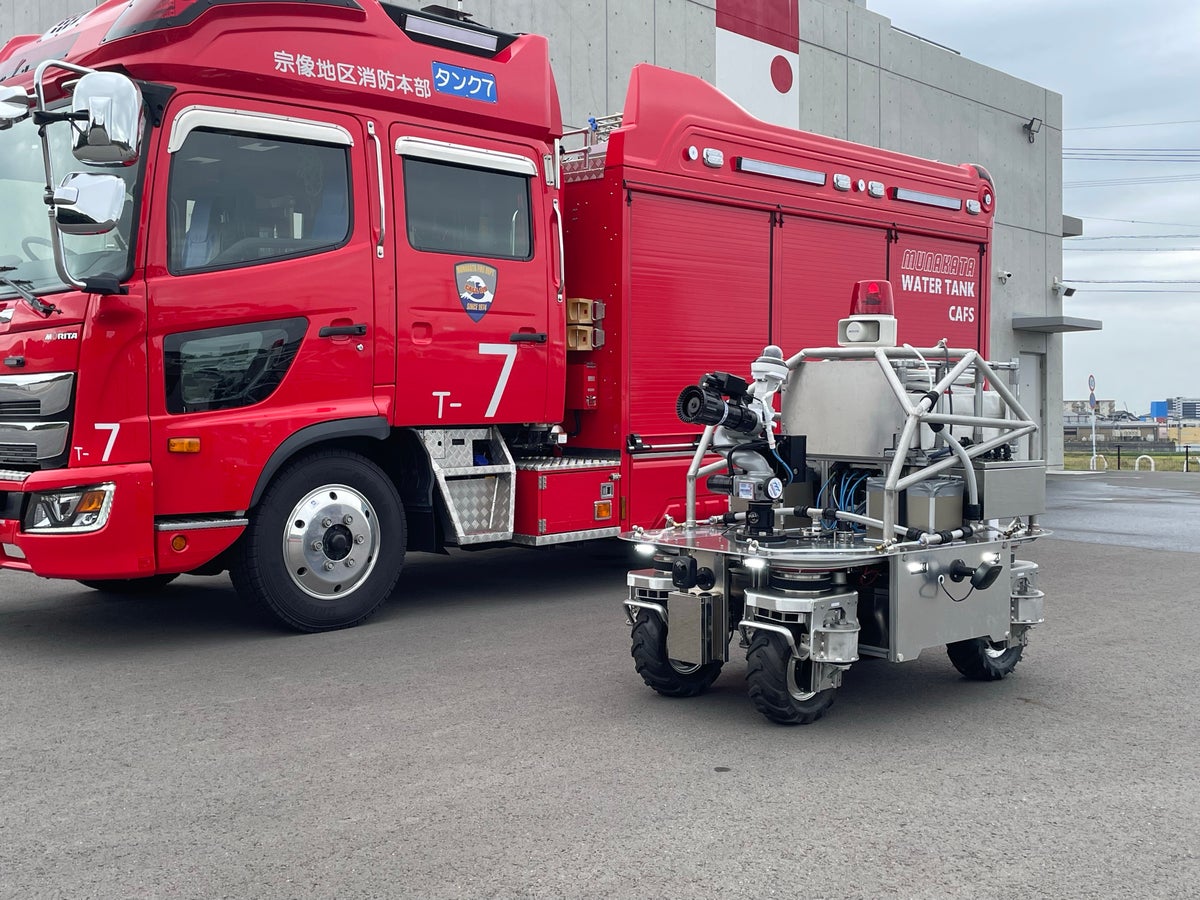
小型無人走行放水ロボット(Prototype)は、ポンプ車や消防隊員が入りにくい区域で、隊員の安全を確保しながら消火活動を続けるためのレスキューロボットです。狭い脇道に入れるサイズでありながら、全方位に放水しても放水圧に耐えられる重量とサスペンションを備えています。一定の角度を往復しながら放水する首振り機能や、機体サイズに比べて大きなタイヤによる走破性も特長で、これらをすべて無線で遠隔操作できます。
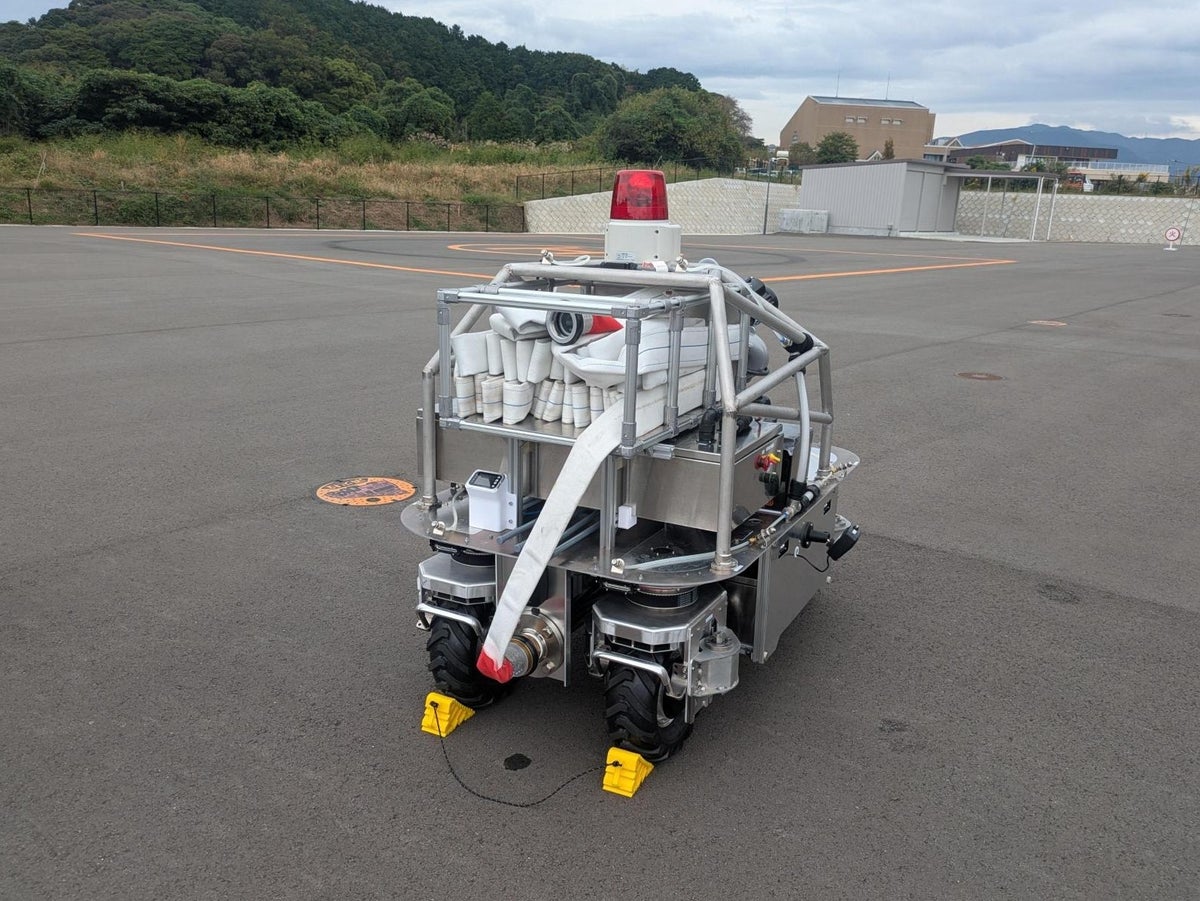
複数のホースを収納したホースボックスを搭載しており、機体後部にホースを接続したまま走行して放水範囲を広げられます。そのため、隊員がロボットと一緒に放水地点まで行ってホースをつなぐ必要はありません。さらに、火災の熱でロボット自身が損傷しないよう自衛噴霧も搭載しているため、長時間の放水台としても使えます。隊員は放水ホースを長時間抱える負担から解放され、救助や誘導といった活動に専念できます。
主なスペック
- サイズ:全高1.5m、全幅1.0m、全長1.7m
- 重量:460kg(ホースボックス込み)
- 電源:Li-Fe バッテリ(48v60Ah)
- 機能:上下左右の首振り機能付き放水銃、5台のカメラ、4輪車、ホースボックス、自己水冷式冷却機能
- 操作:無線によるコントローラでの遠隔操作
- 通信方式:ローカルWi-Fiによる操作
2年後の本格稼働を目指し、フィジカルAIの搭載も視野に
今年度は宗像地区消防本部と連携して開発を進め、導入レベルまで仕上げる計画です。その後、試験導入による実際の消火活動を経て、2年後の本格稼働を目指しています。テムザックは、このロボットの普及によって、安全で省人化・無人化された消火活動の実現を掲げています。
将来的には、テムザックが得意とする身体APIやフィジカルAIをこの機体に搭載する構想です。具体的には、隊員が部下に指示を出すように口頭で指示してロボットに自律的な消火活動をさせることや、複数台で延焼ラインを維持し、消火隊員の待機後に延焼部を押さえる用途への活用を目指します。また、ロボット自身が現場経験を通じて、効率的な消火ポイントや放水角度、放水手段を獲得し、成長していくことも目標としています。こうした経験を得た身体APIは今後の災害用ロボットにも応用でき、救助などの災害活動や大規模火災での消火活動にも役立つとしています。
テムザックは、この開発で得られた知見やAIを今後のロボット開発に反映し、国際的にもリードできる汎用ロボット技術の確立を目指す方針です。災害大国である日本で、人命救助の現場力を高める実践的なロボット開発を続けていくとしています。
出典:tmsuk